Jak auto vytvoří pohled z ptačí perspektivy? Kamera nad střechou opravdu není
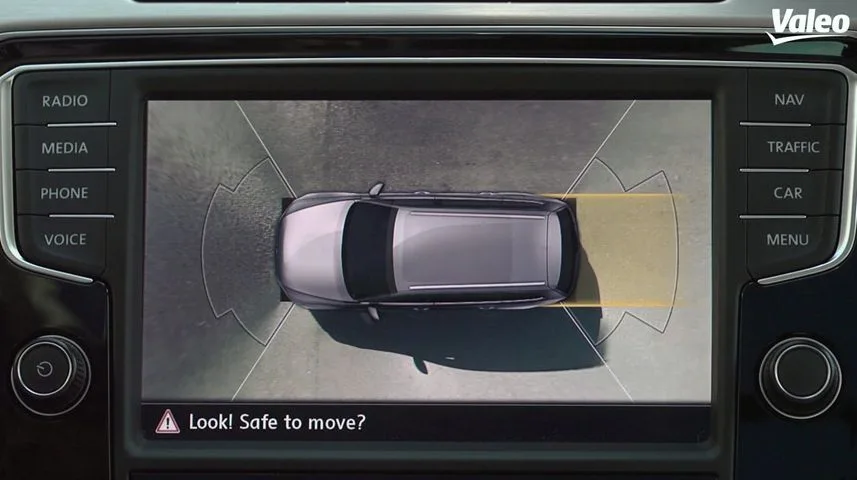
4. 11. 2026Při parkování moderního auta se na centrálním displeji může objevit obraz, který na první pohled nedává příliš smysl. Vůz vidíte shora, kolem něj parkovací čáry, obrubníky nebo další auta. Perspektiva vypadá, jako kdyby několik metrů nad střechou visela kamera. Jenže žádná tam samozřejmě není.
Takzvaný 360° kamerový systém vytváří tento pohled elektronicky. Využívá několik kamer rozmístěných po karoserii a jejich obraz v reálném čase zpracovává tak, aby z jednotlivých záběrů vznikl jeden celek. Výsledkem je virtuální pohled z ptačí perspektivy, který řidiči usnadňuje především parkování a manévrování v těsných místech.
Několik kamer se musí tvářit jako jedna
Základem systému jsou širokoúhlé kamery rozmístěné kolem vozu. Běžné řešení používá kameru vpředu, další vzadu a po jedné na každé straně, zpravidla ve vnějších zpětných zrcátkách. Například Bosch u svého systému 360° Surround View používá čtyři kamery, přičemž každá má záběr přibližně 190 stupňů.
Jednotlivé kamery tedy zaznamenávají různé části bezprostředního okolí automobilu a jejich obrazy se částečně překrývají. Samotné jejich položení vedle sebe by ale nestačilo. Každá kamera se totiž na okolí dívá z jiné výšky, jiného místa a pod jiným úhlem. Širokoúhlá optika navíc výrazně deformuje obraz.
Právě zde začíná hlavní práce elektroniky. Řídicí jednotka musí znát přesnou polohu i orientaci jednotlivých kamer a počítá také s vlastnostmi jejich objektivů. Obraz nejprve zbaví části optického zkreslení a následně jednotlivé záběry geometricky přepočítá tak, aby odpovídaly společné perspektivě.
General Motors letos podrobně popsal princip svého systému Top-Down View. Živé záběry ze širokoúhlých kamer se promítají do společného souřadnicového systému a oblasti, které se překrývají, software následně spojí a obrazově sladí. Na displeji potom vznikne dojem, že se na automobil díváte z virtuální kamery umístěné vysoko nad ním.
Nejde tedy o skutečný záběr shora, ale o matematicky vytvořený pohled sestavený z několika současně snímaných obrazů.
Proto někdy okolí auta vypadá trochu zvláštně
Výpočet musí probíhat prakticky okamžitě. Jak se automobil pohybuje, kamery neustále dodávají nové snímky a elektronika je znovu přepočítává, zarovnává a spojuje.
Přesnost kalibrace je přitom velmi důležitá. General Motors upozorňuje, že už odchylka orientace kamery menší než 0,1 stupně může ve spojeném obrazu vytvořit viditelné švy nebo zdvojené hrany. Výsledek mohou ovlivňovat výrobní tolerance, změna zatížení auta, pohyb odpružení nebo drobné změny polohy kamer.
To zároveň vysvětluje známý jev, kdy se například obrubník, parkovací čára nebo blízký automobil při přechodu mezi dvěma částmi obrazu na okamžik zdeformuje. Kamera se na objekt ve skutečnosti nedívá shora. Software pouze převádí obraz pořízený z několika nízko umístěných kamer do zcela jiné perspektivy.

U některých novějších systémů už výsledek nemusí být omezen pouze na klasický plochý pohled. Bosch například promítá obraz kamer na dynamický 3D model okolí a některé automobily dovolují virtuální kamerou měnit úhel pohledu kolem vozu. Renault rovněž u svých současných systémů nabízí vedle pohledu z ptačí perspektivy i 3D zobrazení.
Samotný automobil uprostřed obrazu přitom nemusí být skutečným záběrem střechy. Systém může do výsledného obrazu vložit grafické znázornění vozu. Přidat lze také trajektorii podle natočení volantu, parkovací vodicí čáry nebo upozornění na blízkou překážku.
360° kamera nevidí úplně všechno
Pohled na displeji působí velmi přesvědčivě, má však svoje omezení. Kamera ani počítač nedokážou zobrazit něco, co žádná z kamer ve skutečnosti nevidí.
Problémem jsou především objekty vystupující vzhůru z roviny, na kterou je obraz přepočítáván. Proto mohou například auta, sloupky nebo obrubníky při pohledu z ptačí perspektivy působit deformovaně. Renault ve svých návodech výslovně upozorňuje také na to, že vzdálenost objektů může na obrazovce vypadat jinak než ve skutečnosti a některé oblasti nemusí být kamerami vůbec pokryty.
Výrobci proto 360° kameru stále popisují jako pomocný systém. Je výborná při najíždění těsně k obrubníku, hledání správné pozice mezi parkovacími čarami nebo manévrování v úzkých prostorách, nenahrazuje ale kontrolu okolí samotným řidičem.
Přesto jde o poměrně působivou ukázku toho, kolik výpočtů dnes automobil provádí kvůli funkci, která na displeji vypadá naprosto samozřejmě. Čtyři malé kamery snímají okolí z rozdílných míst a elektronika z jejich obrazu několikrát za sekundu vytvoří perspektivu z místa, kde ve skutečnosti žádná kamera nikdy nebyla.
Zdroje: motor1.com, engineering.gm.com, bosch-mobility.com, valeo.com