Autonomní auta mají zásadní slabinu. Ani nejdražší senzory jim nepomohou vidět za zatáčku
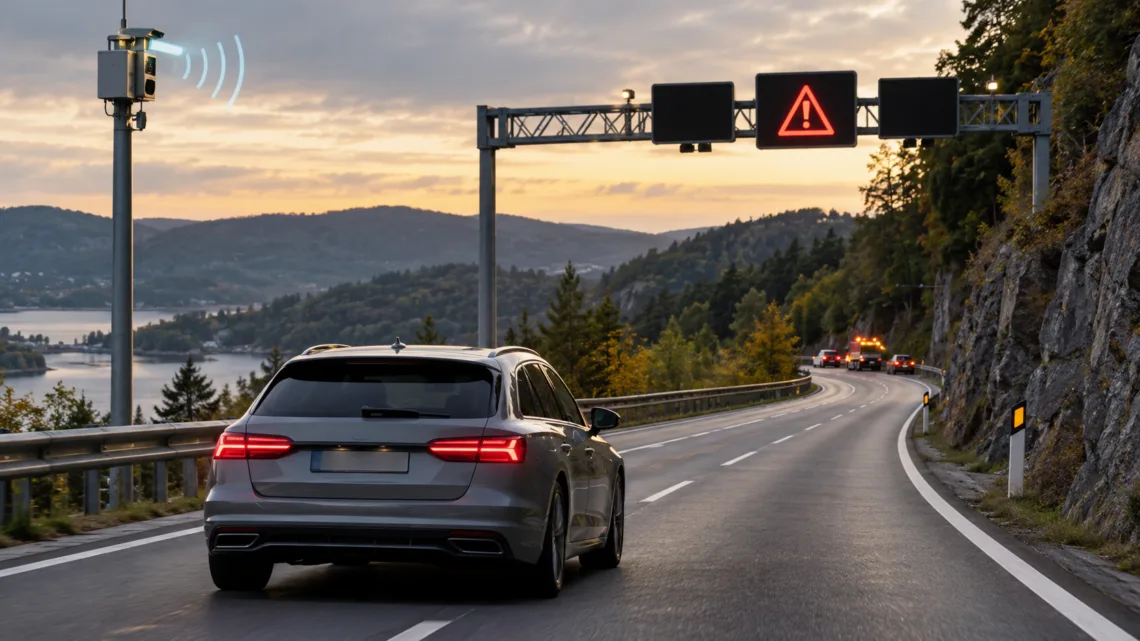
2. 11. 2026Autonomní automobily dokážou sledovat provoz, rozpoznávat ostatní vozidla a reagovat na překážky. Přesto mají jednu zásadní nevýhodu. Nedokážou zjistit, co se děje na místě, kam jejich senzory nevidí. Pokud například za nepřehlednou zatáčkou stojí porouchaný nákladní automobil, může se o něm vůz dozvědět až ve chvíli, kdy se dostane do jeho bezprostřední blízkosti.
Právě takové situace ukazují, proč budoucnost autonomní dopravy nespočívá pouze ve zdokonalování samotných aut. Stále důležitější budou také informace získávané od ostatních vozidel, správců komunikací a dopravní infrastruktury. Silnice by tak postupně neměly sloužit jen jako prostor pro jízdu, ale také jako zdroj aktuálních informací o tom, co řidiče nebo automatizované systémy čeká.
Autonomní řízení přitom už dávno není jen záležitostí vývojových laboratoří. V některých amerických městech fungují komerční služby, které přepravují cestující bez řidiče. Jejich provoz je však omezen na vymezené oblasti a podmínky. Schopnost projet známou trasu totiž ještě neznamená, že si automobil dokáže poradit s každou situací na libovolné silnici.
Ani kombinace kamer, radarů a lidaru nedokáže všechno
Moderní autonomní systémy využívají různé způsoby sledování okolí. Kamery rozpoznávají dopravní značení, chodce a další objekty, radary pomáhají určovat jejich vzdálenost a rychlost a lidar vytváří prostorový obraz okolí. Pokud automobil používá více druhů senzorů, může jejich údaje porovnávat a získat přesnější představu o aktuální dopravní situaci.
Jenže ani tato kombinace nedokáže odstranit všechny překážky. Výhled může omezovat zatáčka, terénní nerovnost nebo jiné vozidlo. Právě zde se otevírá prostor pro takzvané kooperativní inteligentní dopravní systémy, známé pod označením C-ITS.
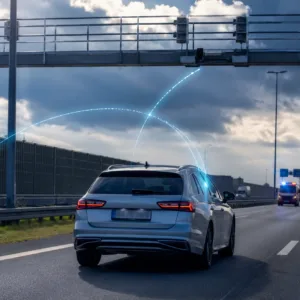
Jejich princip spočívá ve vzájemné výměně informací mezi automobily, silničními zařízeními a dopravními centry. Pokud například jedno vozidlo projede kolem nehody, může se informace o nebezpečném místě dostat k dalším účastníkům provozu. Ti pak mohou obdržet varování ještě předtím, než se překážka objeví v dosahu jejich vlastních senzorů.
Podobně lze upozorňovat na tvořící se kolony, práci silničářů, uzavírky nebo dočasná rychlostní omezení. Systém může předávat také informace o blížících se vozidlech záchranných složek. Na křižovatkách se zase počítá s komunikací mezi automobily a semafory, které mohou poskytovat údaje o aktuálním signálu i jeho připravované změně.
Silnice začnou varovat řidiče dřív, než problém uvidí. Česko chystá velkou změnu dopravy
Další možností jsou informace získávané přímo z kamer a jiných zařízení umístěných podél komunikací. Pokud například kamera zaznamená odstavené vozidlo na křižovatce, dopravní systém může tuto informaci zprostředkovat přijíždějícím automobilům.
Neznamená to ovšem, že by chytrá silnice měla za autonomní vůz rozhodovat. Jejím úkolem je především upozornit na okolnosti, o kterých automobil zatím neví. Samotnou reakci musí nadále bezpečně vyhodnotit systém vozidla.
Auto se musí rozhodnout okamžitě. Na odpověď z internetu čekat nemůže
Automatizované řízení vyžaduje nepřetržité zpracování velkého množství údajů. Automobil sleduje pohyb ostatních účastníků provozu, vyhodnocuje vlastní polohu a současně kontroluje informace ze svých senzorů. Důležitá přitom není jen přesnost, ale také rychlost a předvídatelnost rozhodování.
Pokud například chodec náhle vstoupí do vozovky, není možné odeslat všechny informace do vzdáleného datového centra a čekat, jaký pokyn se vrátí. Výpočty potřebné pro okamžitou reakci proto musejí probíhat přímo v automobilu.
Vzdálená datová centra přesto mají důležitou úlohu. Mohou sloužit k ukládání vybraných informací z provozu, vyhodnocování neobvyklých situací nebo dalšímu trénování umělé inteligence. Poznatky z reálných jízd následně mohou pomáhat při zdokonalování softwaru.
Samotné rozpoznání překážky navíc nestačí. Autonomní systém musí také předvídat, co by se mohlo stát v následujících okamžicích. U chodce čekajícího poblíž přechodu vyhodnocuje možnost jeho vstupu do vozovky. U vedle jedoucího automobilu zase musí počítat s případnou změnou jízdního pruhu.
Právě schopnost bezpečně reagovat na neobvyklé situace patří mezi nejsložitější části vývoje. Ani miliony kilometrů absolvovaných při testování totiž nezaručují, že se automobil setká se všemi možnými kombinacemi událostí.
Výrobci proto vedle skutečných jízd využívají také uzavřené testovací tratě a počítačové simulace. V nich mohou opakovaně prověřovat chování vozidla při různých rychlostech, dopravních situacích nebo povětrnostních podmínkách. Zvláštní pozornost vyžadují déšť, sníh, mlha a oslnění, které mohou jednotlivé senzory ovlivňovat různým způsobem.
Stejně důležité je, aby automobil dokázal rozpoznat okamžik, kdy už nemůže bezpečně pokračovat. Pokud podmínky překročí možnosti jeho automatizovaného systému, musí tomu odpovídat také jeho reakce. Podle konkrétní situace může například snížit rychlost nebo bezpečně zastavit.
Revoluce na křižovatkách. Na semaforu se má objevit čtvrtá barva
Chytré silnice už vznikají také v Česku
Příprava silnic na automatizovanou dopravu neznamená, že bude nutné osadit každý kilometr komunikace kamerami a dalšími senzory. Důležité zůstávají i mnohem obyčejnější věci, například dobře viditelné vodorovné značení, čitelné dopravní značky nebo kvalitní povrch.
K tomu ale přibývá další požadavek. Vozidla potřebují spolehlivé digitální informace o silniční síti a jejím aktuálním stavu.
Nestačí přitom pouze podrobná mapa, která automobilu ukáže jednotlivé silnice a jízdní pruhy. Systém musí současně znát aktuální dopravní omezení, změny organizace provozu nebo místa, kde právě probíhají stavební práce. Jinak hrozí, že bude pracovat s informacemi, které už neodpovídají skutečnosti.
Velký význam proto získává také správa samotných dat. Musí být možné ověřit jejich původ, určit jejich platnost a zajistit, aby se automobil dokázal bezpečně rozhodovat i při výpadku komunikace. Přijaté informace je navíc nutné porovnávat s tím, co vozidlo skutečně zjišťuje vlastními senzory.
Česká republika už v této oblasti podniká konkrétní kroky. V dubnu 2026 vláda schválila strategii rozvoje kooperativních inteligentních dopravních systémů pro období 2026 až 2031. Jejím cílem je vytvořit do roku 2031 funkční prostředí pro služby C-ITS na celém území republiky.
Nejde přitom o technologii, která by se měla teprve začít zkoušet. Ředitelství silnic a dálnic již vybudovalo infrastrukturu C-ITS na vybraných úsecích dálnic D0, D1, D5 a D11. Další rozšiřování probíhá na dálnicích D2, D8 a D10 a rozvoj těchto systémů se týká také měst.
Současné služby už umožňují předávat informace například o dopravních omezeních, nehodách, kolonách nebo mimořádných meteorologických jevech. Do budoucna se počítá také s dalšími možnostmi využití, včetně zvýšení bezpečnosti na železničních přejezdech a podpory automatizovaných vozidel.

Podstatné ovšem bude, aby jednotlivé systémy dokázaly spolupracovat. Automobil potřebuje nejen přesnou digitální mapu silniční sítě, ale také aktuální obraz dopravní situace. Stejně tak mohou samotná vozidla poskytovat správcům komunikací informace o tom, co se na jejich trase právě děje.
Rozvoj autonomní dopravy tak nebude záviset jen na tom, jak dobře automobil rozpozná okolí a jak rychle jeho počítač vyhodnotí nebezpečí. Neméně důležité bude, zda dostane správnou informaci ve správný okamžik. Ani nejmodernější technologie totiž nedokáže včas reagovat na nebezpečí, o kterém vůbec neví.
Zdroje: vars.cz, tn.nova.cz